基于無線網絡的車輛多方位通訊系統
引言
隨著智能交通系統(ITS)和車聯網(V2X)技術的快速發展,車輛間以及車輛與基礎設施之間的實時、可靠通訊成為提升道路安全與通行效率的關鍵。傳統的單一通信方式難以滿足多方位、低時延、高可靠的數據交互需求。基于無線網絡的車輛多方位通訊系統應運而生,它融合多種無線通信技術,構建全方位、立體化的通信架構,為自動駕駛、協同避撞、交通優化等應用提供基礎支撐。
系統架構
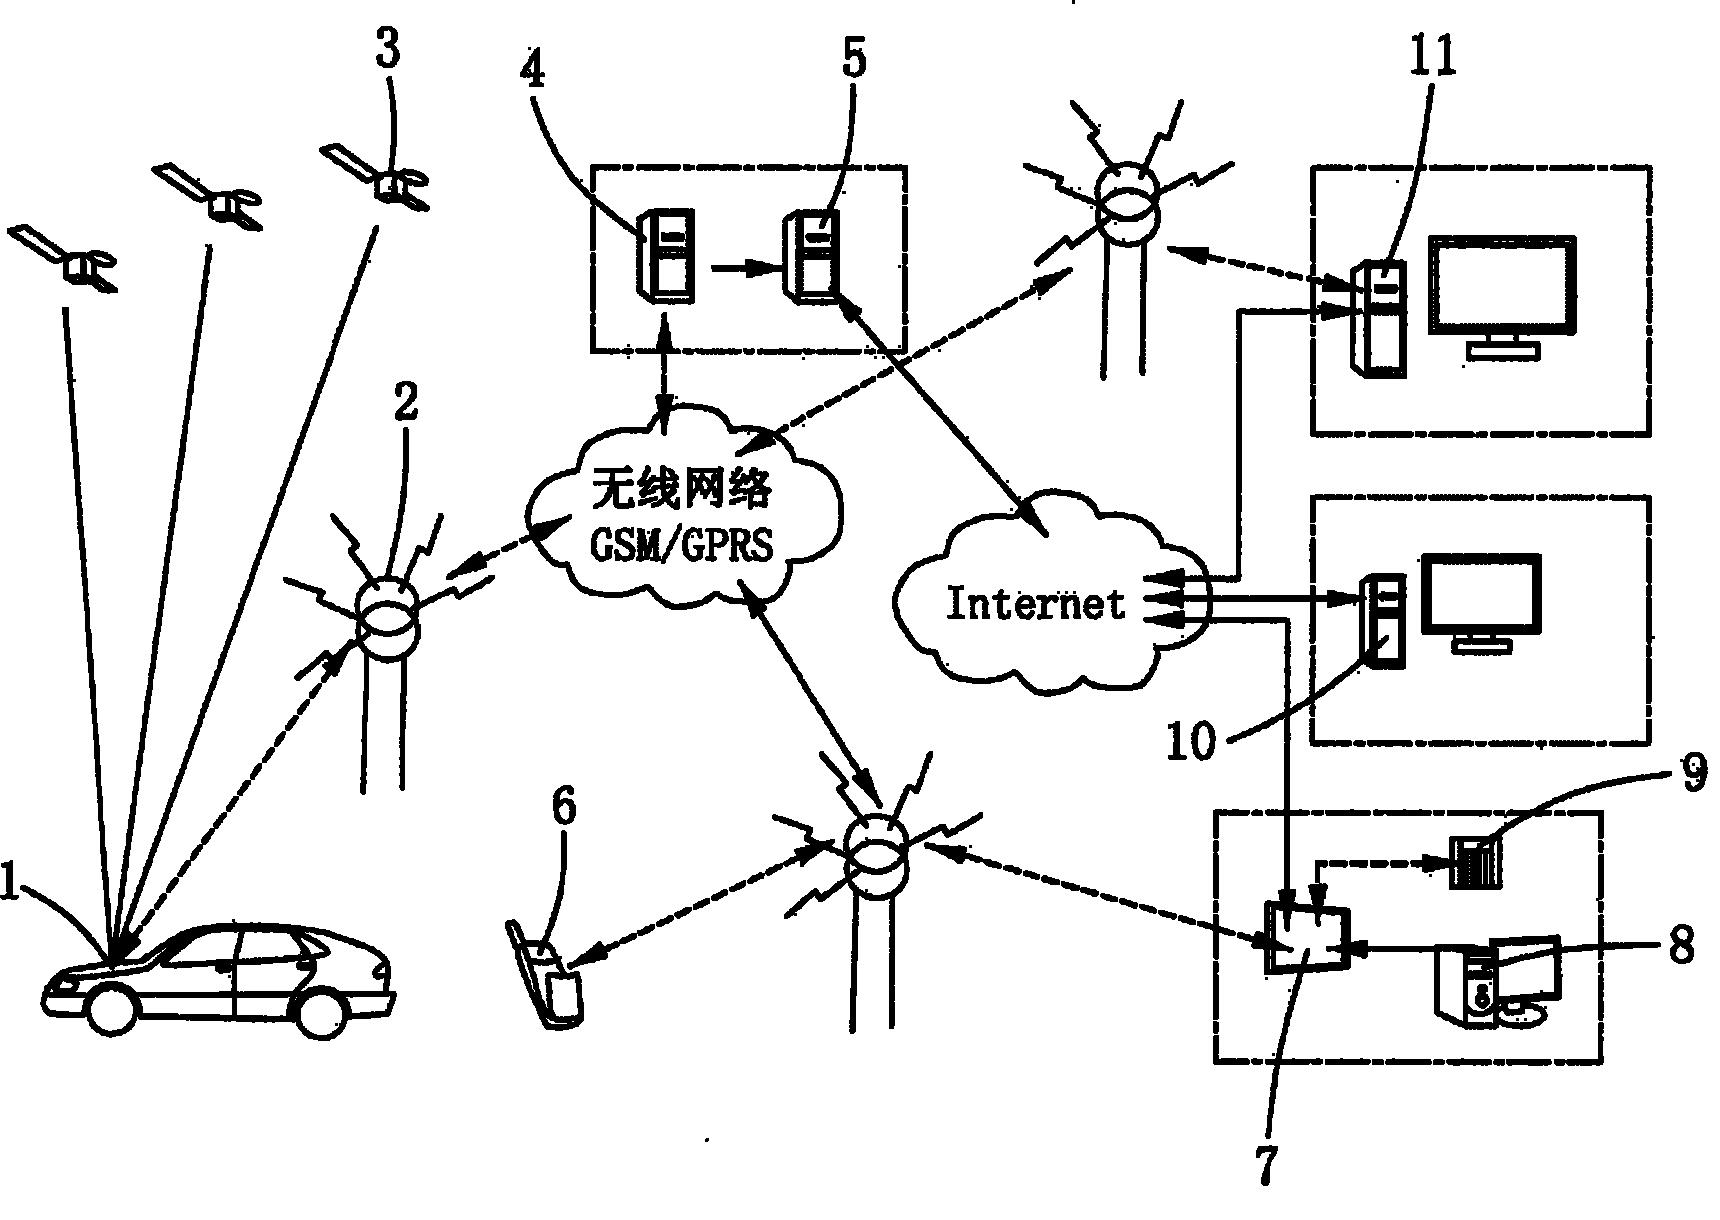
基于無線網絡的車輛多方位通訊系統采用分層分布式架構,主要包括:
- 車載單元(OBU):集成多種無線通信模塊(如DSRC、C-V2X、Wi-Fi、5G/6G),負責車輛狀態采集、數據打包與多模通信。
- 路側單元(RSU):部署于道路關鍵節點,作為邊緣計算與中繼節點,提供車輛與網絡間的接入、廣播與轉發服務。
- 無線通信網絡:包含專用短程通信(DSRC)、蜂窩車聯網(C-V2X)、無線局域網(Wi-Fi)、以及未來6G網絡,實現車輛與車輛(V2V)、車輛與基礎設施(V2I)、車輛與行人(V2P)、車輛與網絡(V2N)的全方位連接。
- 云端/邊緣計算平臺:負責全局數據融合、路徑規劃、交通調度及安全認證。
多方位通訊機制
系統通過多模協同實現“多方位”通訊:
- 空口多維:同時支持毫米波、Sub-6GHz、可見光通信等,適應不同傳輸距離與帶寬需求。
- 空間多維:利用車輛四周的多個天線陣列,實現全向波束成形與空分復用,提升抗干擾能力。
- 時間多維:采用時分雙工(TDD)與載波聚合,動態分配時頻資源,保障低時延高可靠通信。
- 網絡多維:融合集中式(蜂窩)與分布式(Ad Hoc)網絡,實現無縫切換與冗余傳輸。
關鍵技術
- 多模無線資源管理:基于QoS和信道狀態,動態選擇最佳通信鏈路。
- 高可靠低時延通信(URLLC):通過邊緣計算與網絡切片,將端到端時延控制在毫秒級。
- 安全與隱私保護:采用PKI證書體系、區塊鏈共識機制,防止虛假消息與惡意攻擊。
- 同步與定位:利用GNSS、RTK及無線測距實現厘米級車輛定位與時間同步。
- 異構網絡融合:設計統一的協議棧與接口,支持跨網絡無縫漫游。
應用場景
- 協同避撞:車輛實時廣播位置、速度、意圖,提前預警潛在碰撞。
- 編隊行駛:多車動態組隊,通過V2V保持極小車間距,降低風阻與油耗。
- 遠程駕駛:基于5G/6G網絡,實現遠程操控與監控。
- 智能交通信號優化:車輛與RSU交互,動態調整信號配時,緩解擁堵。
- 緊急救援:事故車輛自動發送eCall,通知周圍車輛與救援中心。
挑戰與展望
當前系統面臨頻譜資源緊張、異構網絡互操作復雜、安全攻擊手段多樣等挑戰。隨著6G、AI原生空口、可重構智能表面(RIS)等技術的成熟,車輛多方位通訊系統將向更高頻段、更智能、更安全的自治協同方向演進,最終實現全天候、全場景的零事故出行。
結論
基于無線網絡的車輛多方位通訊系統通過融合多種無線接入技術與網絡架構,實現了車輛周圍360度無死角的 reliable 通信覆蓋。它為智能網聯汽車提供了堅實的數據交互基礎,是推動智慧交通與自動駕駛落地的核心使能技術。
如若轉載,請注明出處:http://www.yidefuren.com.cn/product/55.html
更新時間:2026-10-15 10:43:07